
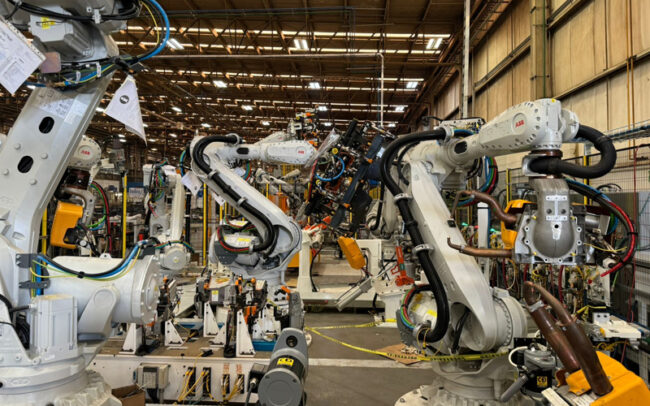
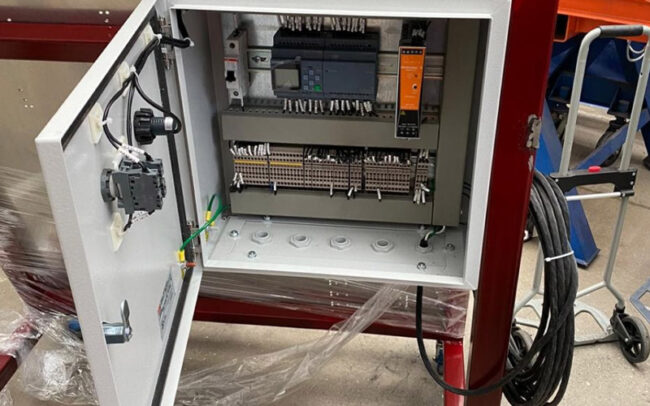
Pocayoke Gestamp Puebla
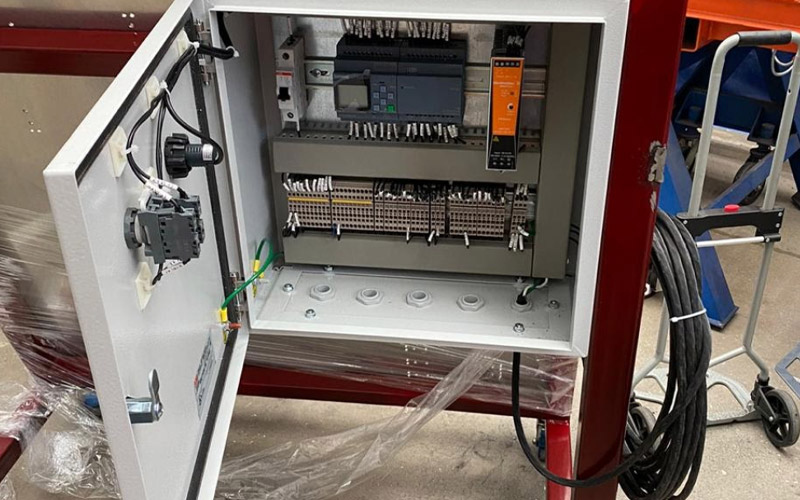
Puesta en marcha Pocayoke Gestamp Puebla Programación de PLC Siemens, armado de tablero
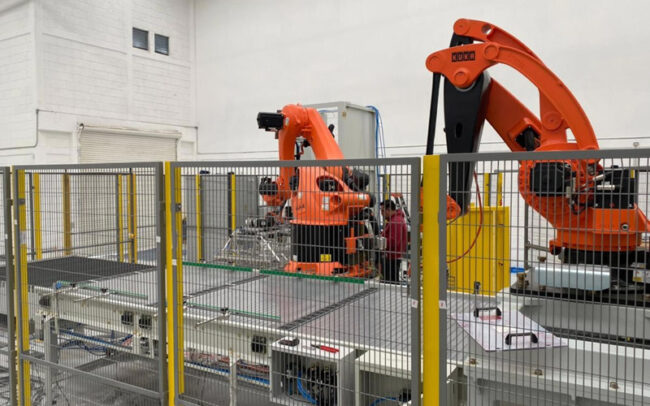
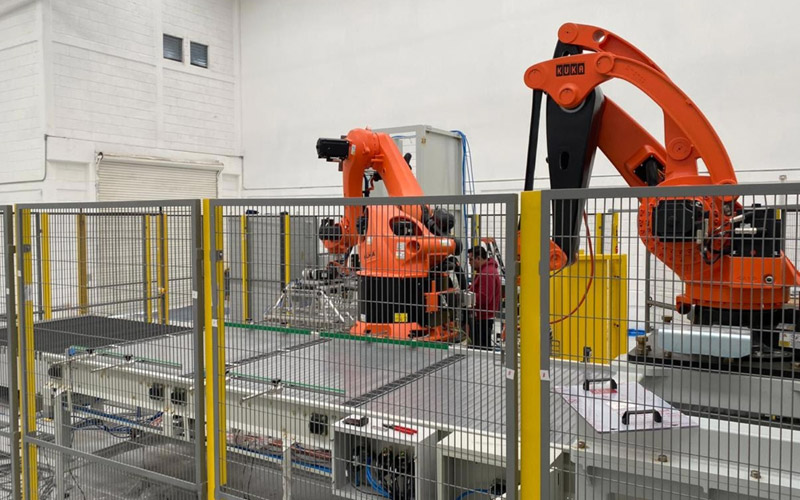
Nestlé Querétaro
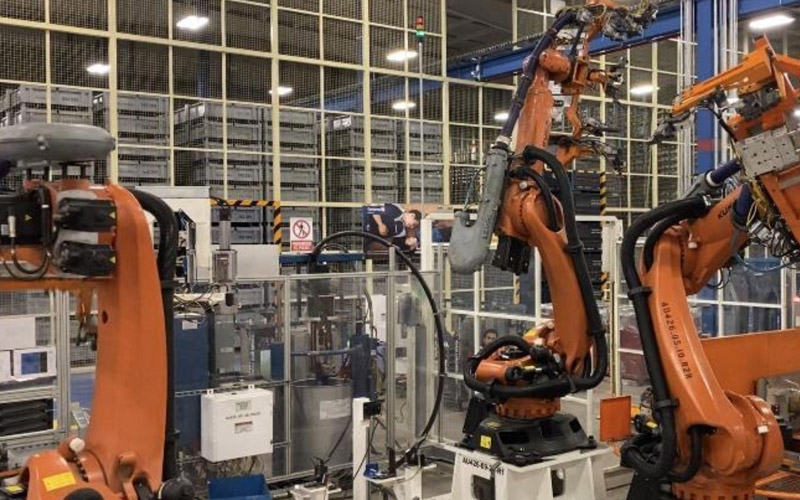
Puesta en marcha línea de paletizado Nestlé Querétaro Marca de robot: KUKA Modelo manipulador: KR40, KR300 Modelo de controlador: KRC4 Comunicación: Ethernet Numero de manipuladores: 2 robots
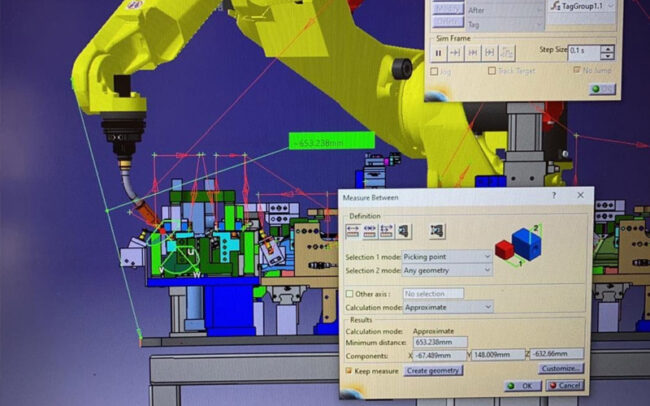
Magna Morelos
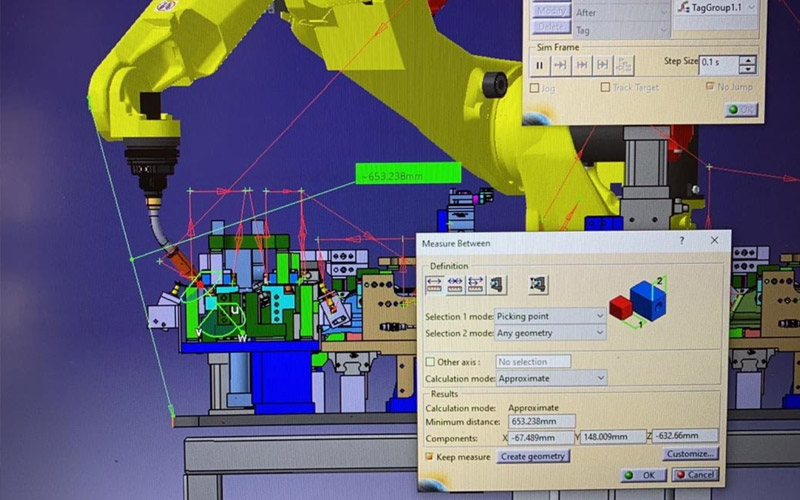
Puesta en marcha celda de soldadura y simulación en Magna Morelos Marca de robot: FANUC Modelo manipulador: Arc Mate 120iC Modelo de controlador: R30iB Comunicación: Ethernet Numero de manipuladores: 1 robot

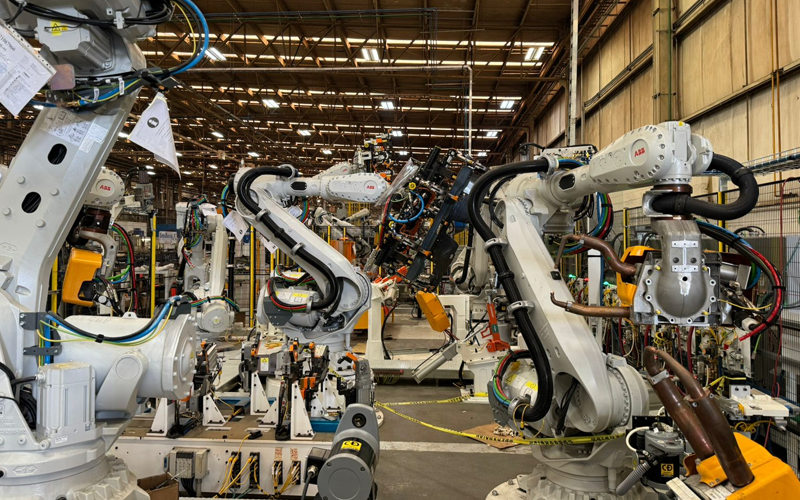
Gestamp 1 Puebla
Puesta en marcha y simulación de línea de soldadura Gestamp 1 Puebla Marca de robot: ABB Modelo manipulador: IRB 2400, IRB1600 Modelo de controlador: IRC5 Comunicación: Ethernet Numero de manipuladores: 2 robots
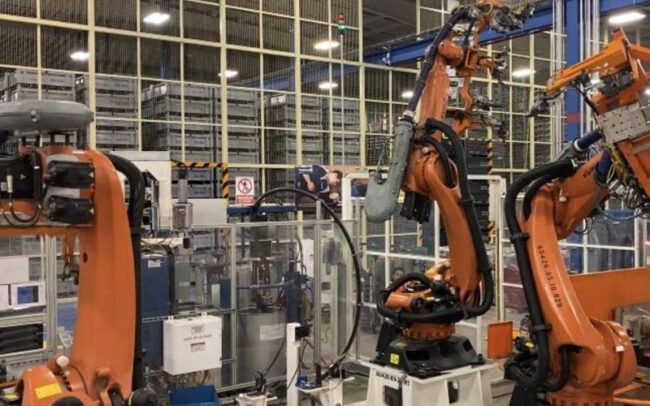
Gestamp 2 Puebla
Marca de robot: KUKA Modelo manipulador: KR210 Modelo de controlador: KRC4 Comunicación: Ethernet Numero de manipuladores: 5 robots


Truck and wheels Puebla
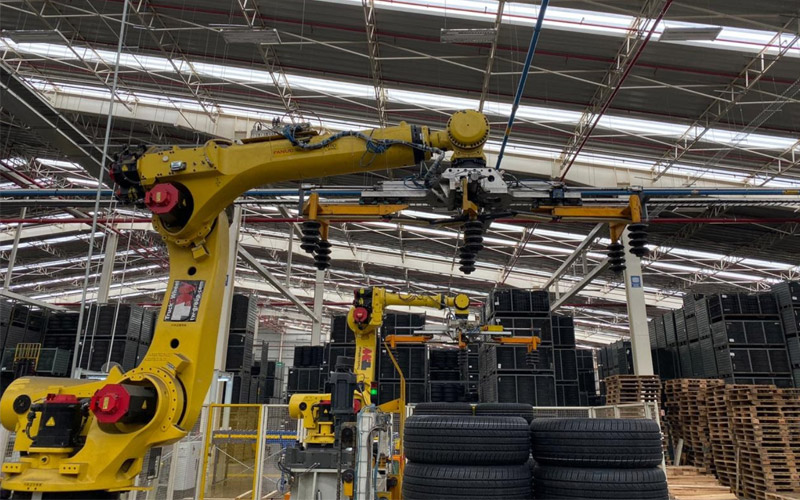
Puesta en marcha y simulación línea de paletizado Truck and wheels PUEBLA Marca de robot: FANUC Modelo manipulador: R2000iB , R2000iC Modelo de controlador: R30iB plus Comunicación: Profibus Numero de manipuladores: 2 robots